




왜 ZS Robotics인가?
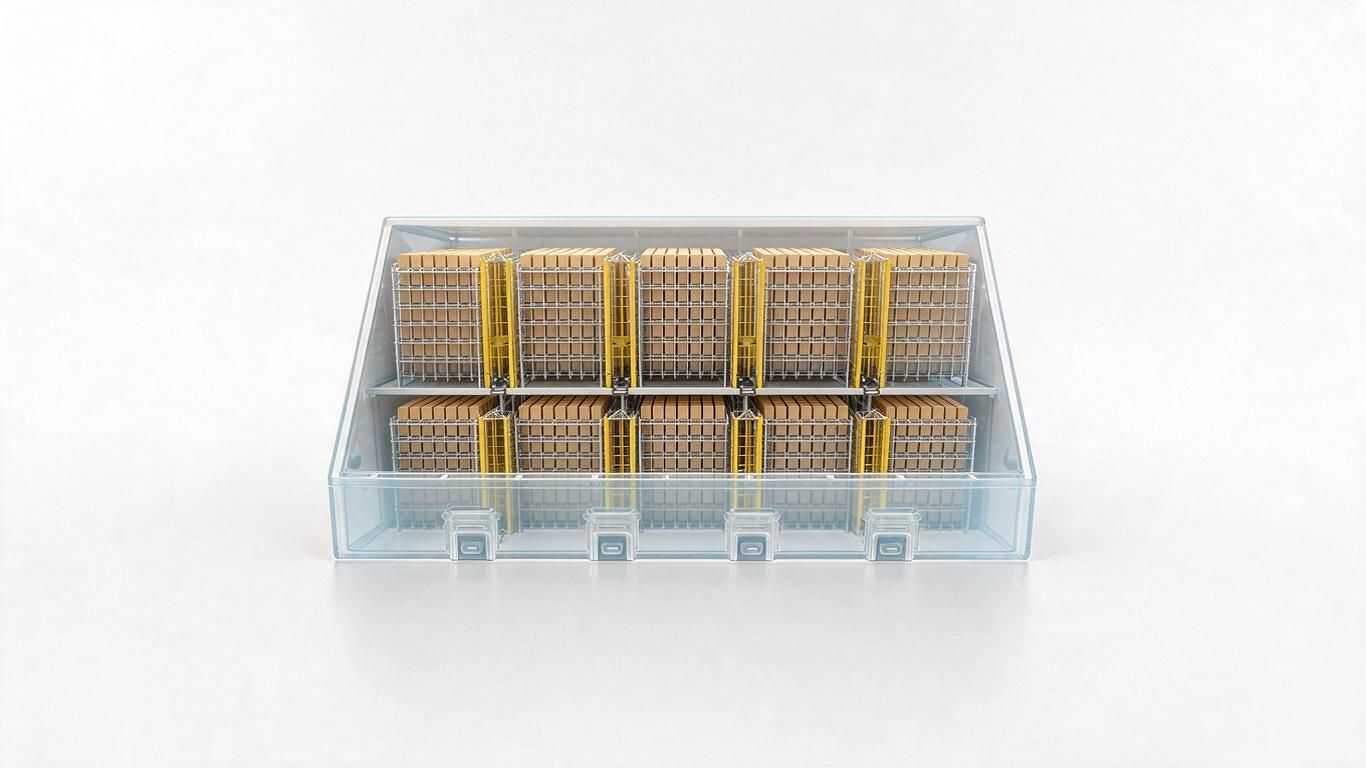
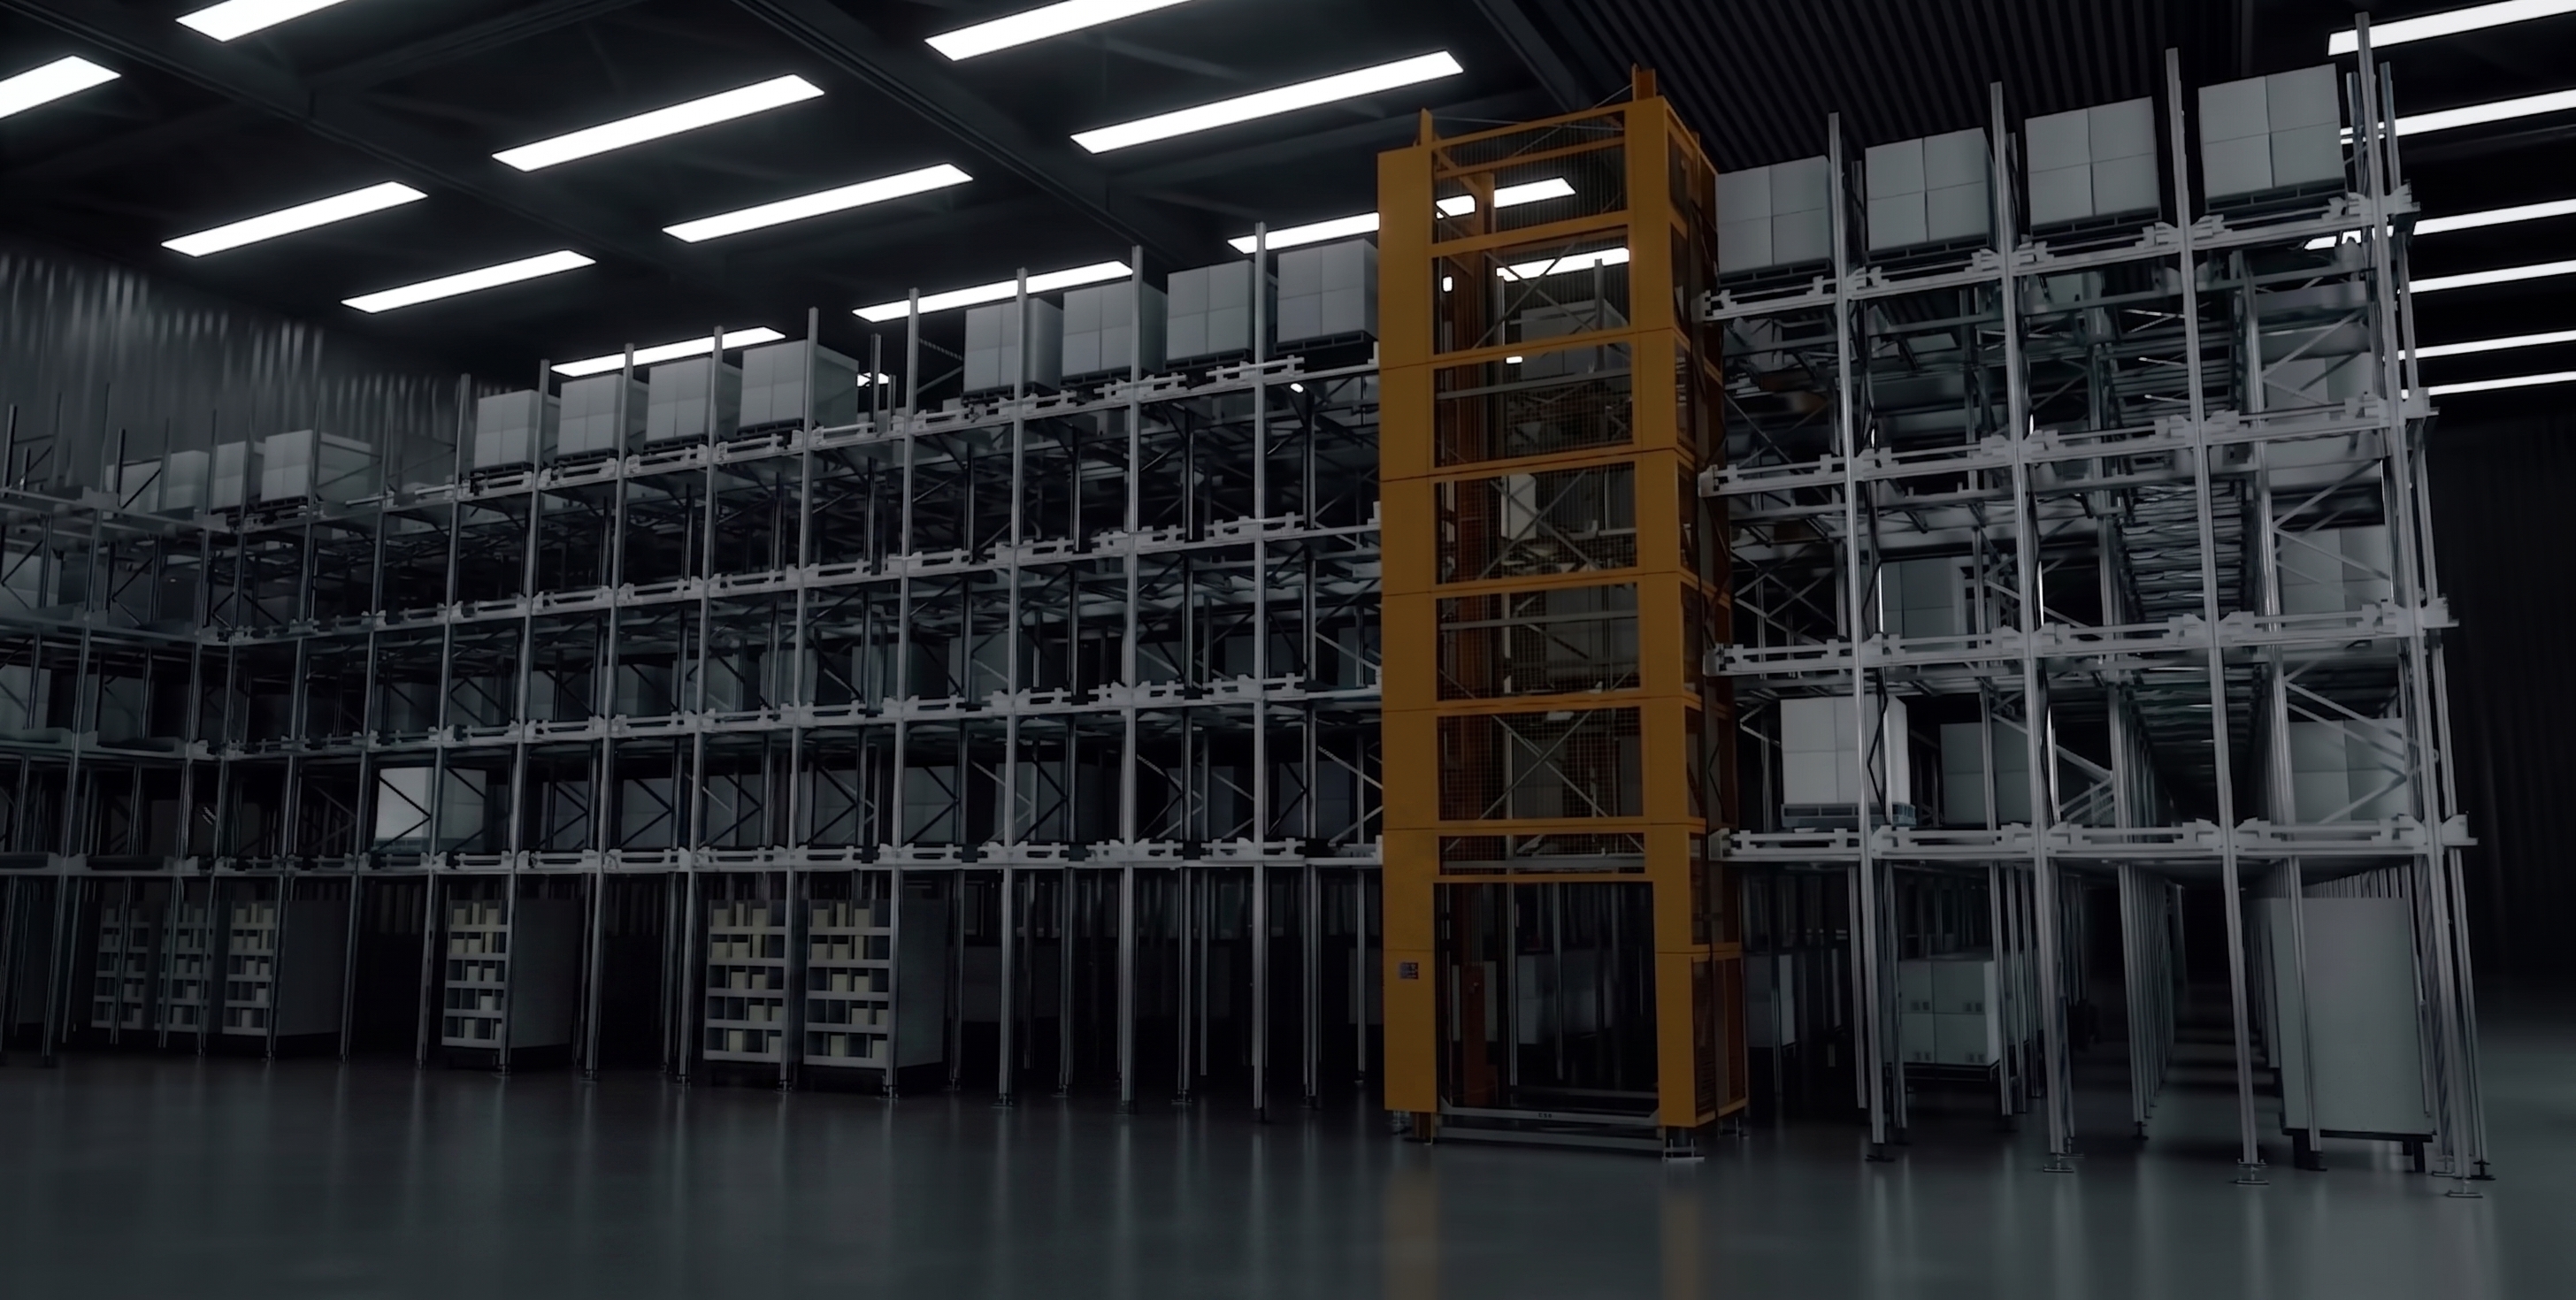
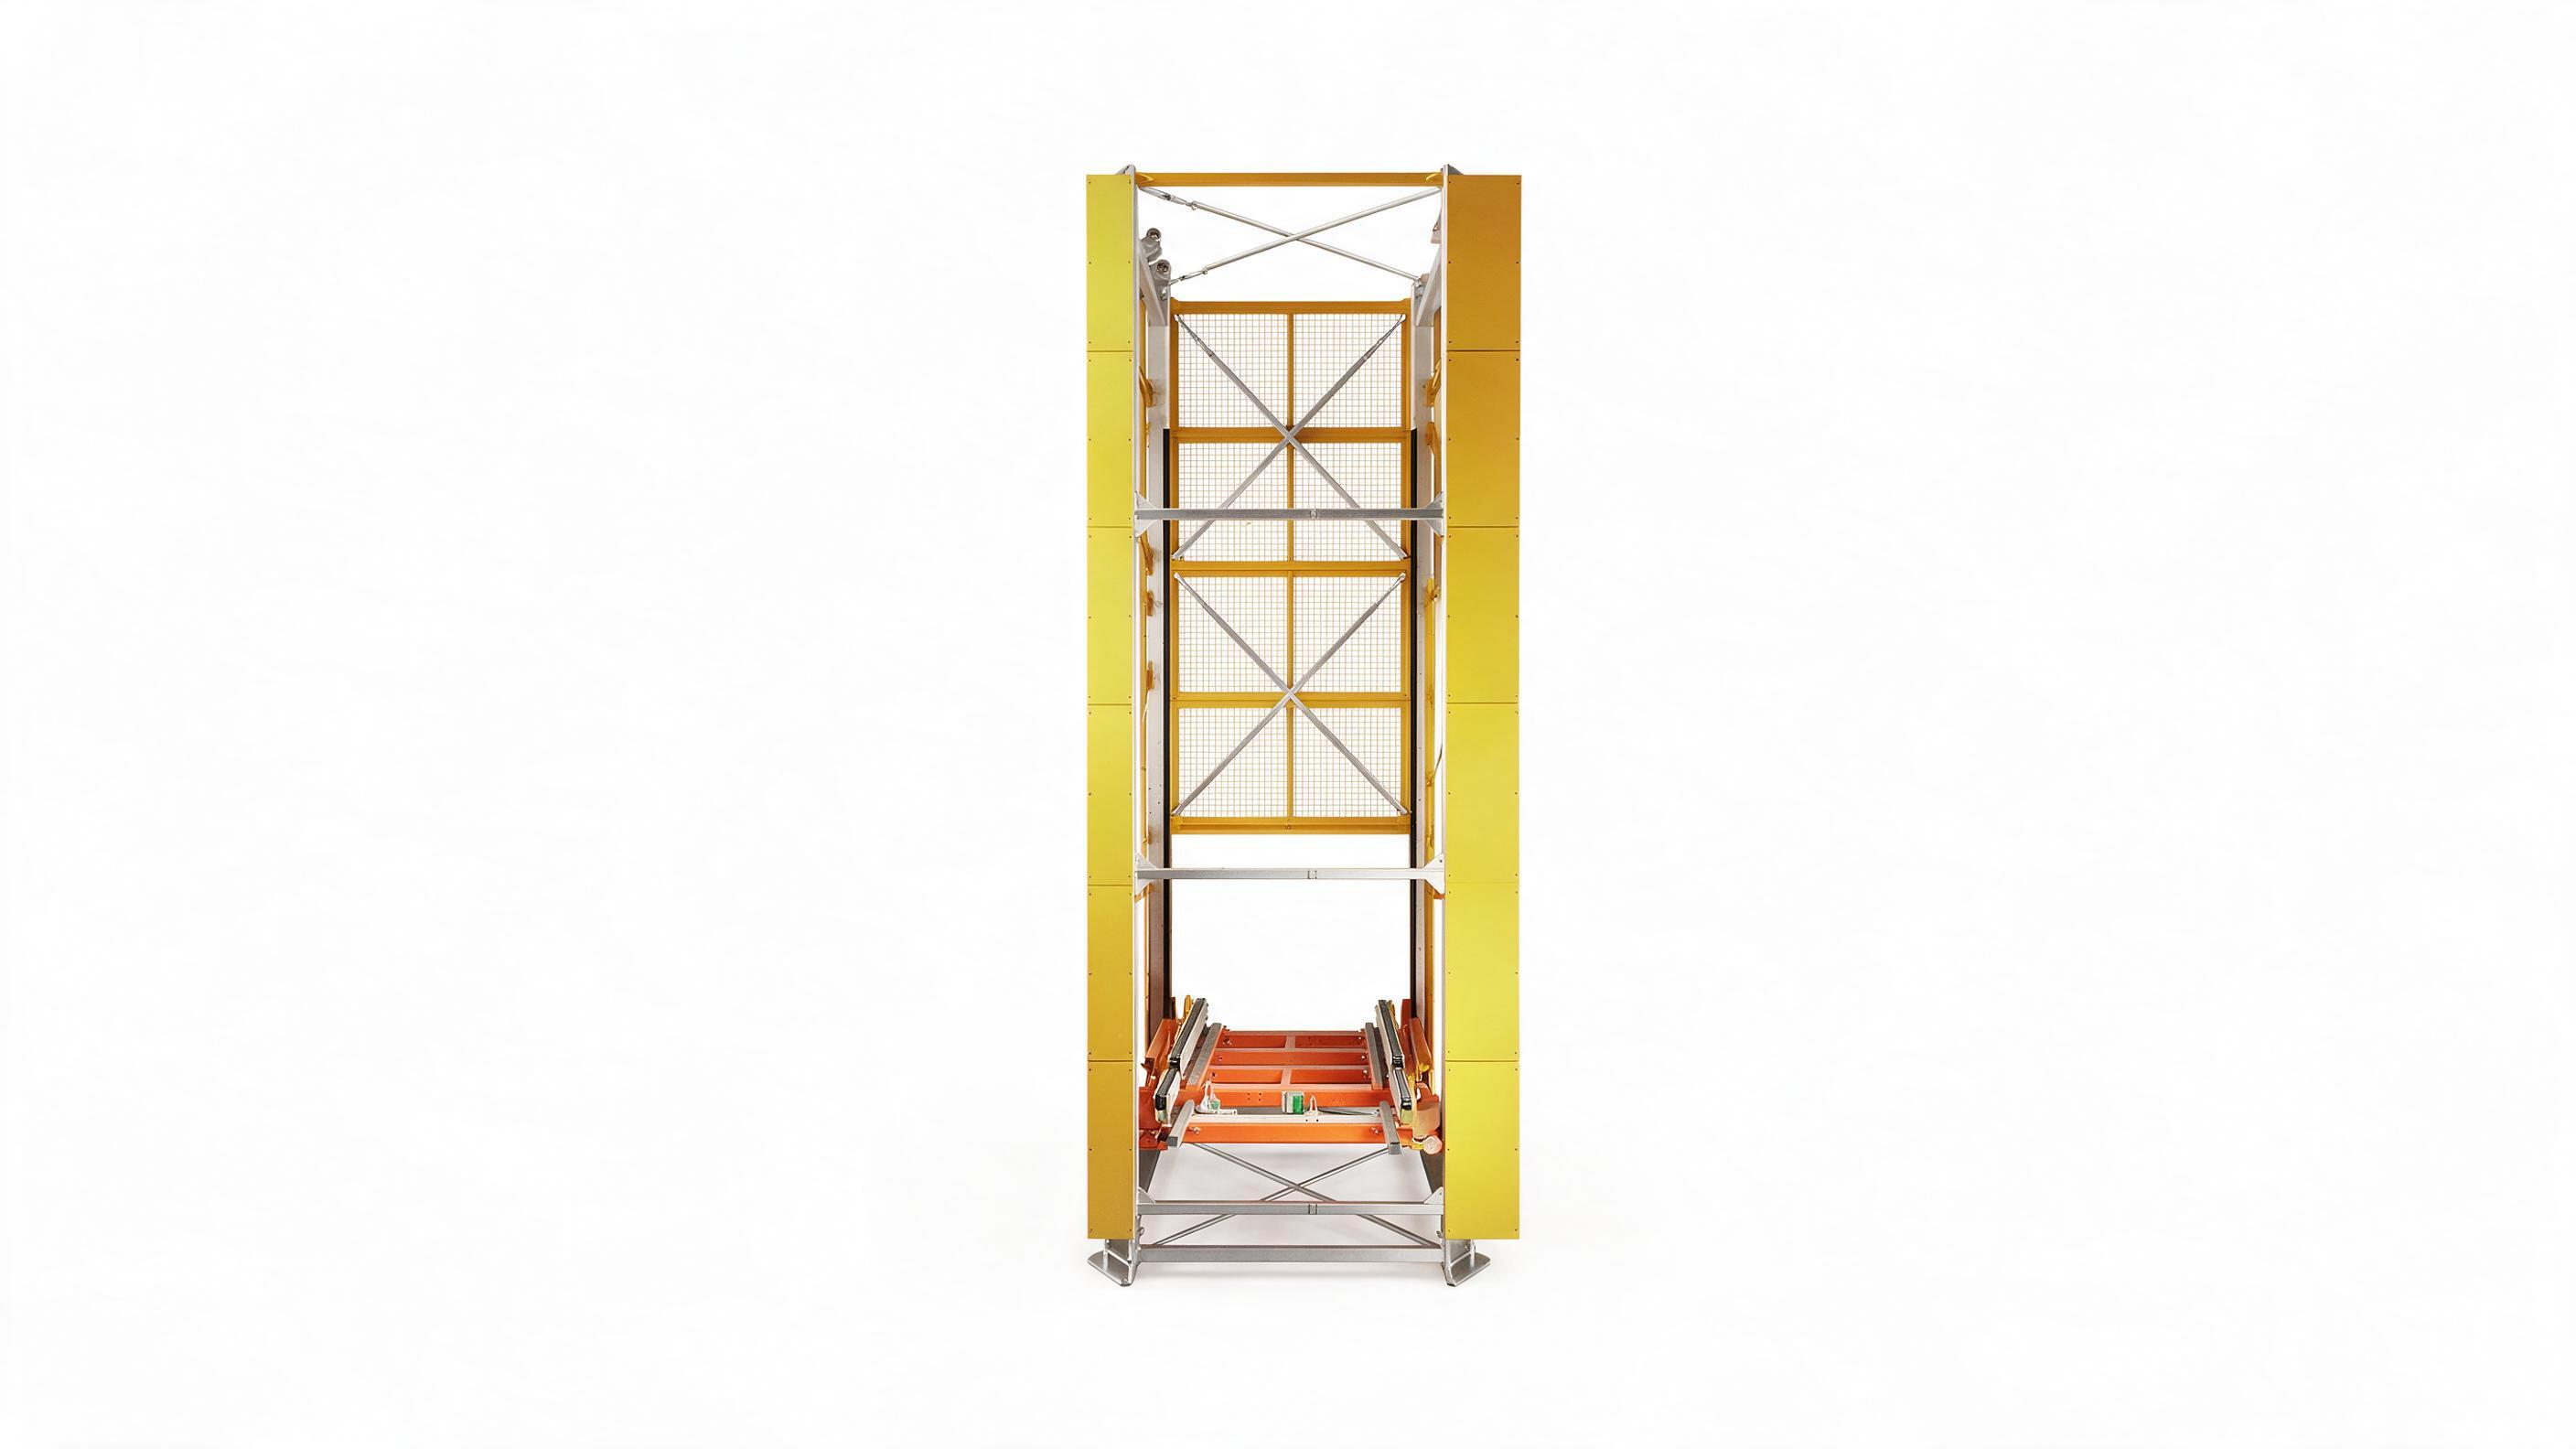
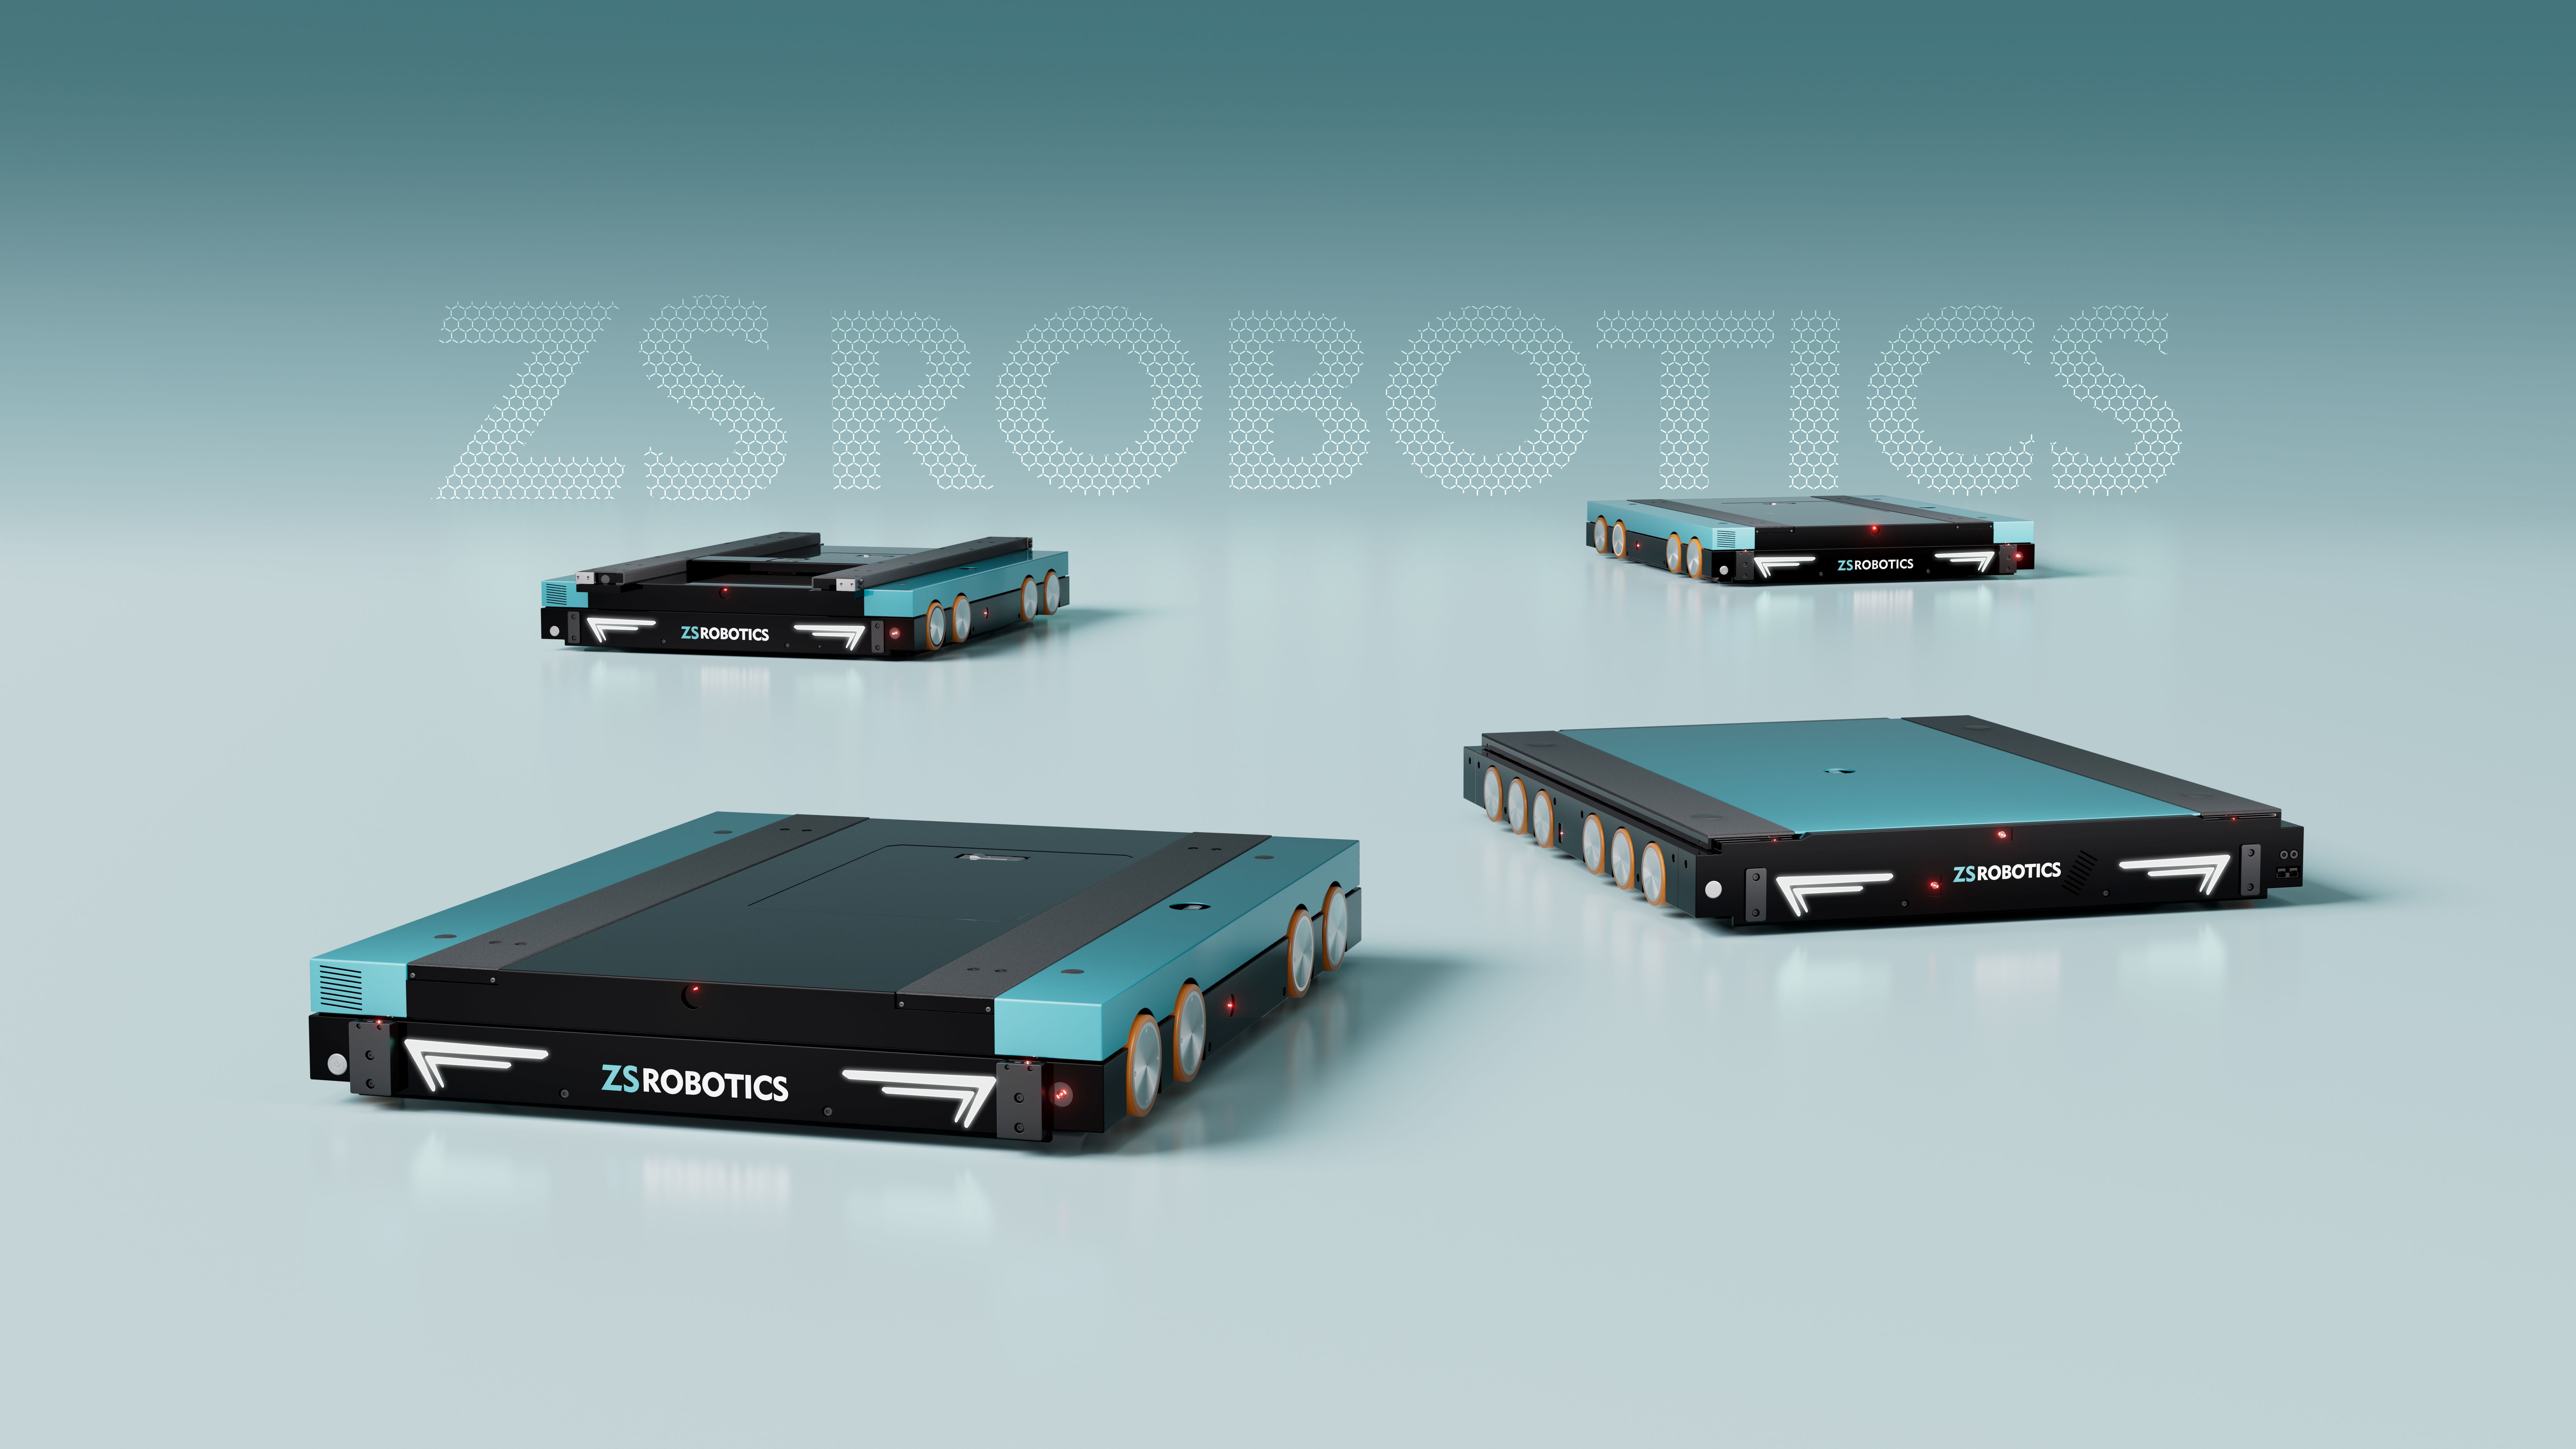
ZS Robotics는 실제 창고 운영의 문제를 해결하기 위해 설계된 신뢰성 높은 4방향 셔틀 AS/RS 솔루션을 제공합니다.
모듈형 하드웨어, 지능형 소프트웨어 및 엔지니어링 중심의 혁신을 기반으로 고객이 다음 가치를 실현할 수 있도록 지원합니다.
높은 저장 밀도
효율적인 창고 운영
더욱 안전한 자동화 구축
유연한 시스템 확장
장기적인 운영 가치
솔루션 설계부터 프로젝트 구축 및 지속적인 지원까지 ZS Robotics는 안정적이고 실용적이며 운영이 쉬운 자동화 시스템 구축에 집중합니다.
4방향 셔틀 AS/RS vs 전통 스태커 크레인 시스템
1. 확장성
4방향 셔틀 AS/RS
시스템은 처리량 요구사항에 따라 셔틀 로봇 수량을 조정하여 유연한 확장성을 제공합니다.
향후 물류 처리 능력 확대가 필요한 경우 추가 셔틀 로봇을 투입하여 변화하는 운영 요구사항에 대응할 수 있습니다.
전통 스태커 크레인 시스템
시스템 처리 능력은 스태커 크레인 수량, 통로 구성 및 전체 시스템 설계 등의 요소에 영향을 받습니다.
향후 확장을 위해서는 창고 발전 계획에 따라 추가 장비 및 인프라 설계가 필요할 수 있습니다.
2. 공간 활용성
4방향 셔틀 AS/RS
시스템은 다음과 같은 저장 방식을 지원합니다.
딥레인 저장
고밀도 팔레트 저장
유연한 창고 레이아웃 구성
다중 깊이 저장 방식과 컴팩트한 리프트 솔루션을 활용하여 가용 공간을 최대한 활용하고 저장 밀도를 향상시킵니다.
전통 스태커 크레인 시스템
전통적인 스태커 크레인 시스템은 일반적으로 고정 통로 기반 저장 구조를 중심으로 설계됩니다.
저장 밀도는 다음 요소에 따라 달라집니다.
장비 설계
통로 구성
저장 전략
창고 요구사항
최적의 저장 솔루션은 구체적인 적용 조건에 따라 선택해야 합니다.
3. 자원 배분
4방향 셔틀 AS/RS
여러 대의 셔틀 로봇은 지능형 WCS 스케줄링을 통해 창고 작업을 공유할 수 있습니다.
이를 통해 다음 기능을 제공합니다.
동적 작업 부하 균형
장비 활용률 향상
유연한 운영 전략
시스템은 작업 우선순위, 로봇 가용 상태 및 운영 요구사항에 따라 자원을 배분합니다.
전통 스태커 크레인 시스템
각 스태커 크레인은 일반적으로 지정된 통로 영역 내에서 운영됩니다.
자원 배분은 시스템 레이아웃을 기반으로 계획되며, 서로 다른 저장 영역 간 작업 균형을 맞추기 위한 사전 설계가 필요합니다.
4. 장애 대응
4방향 셔틀 AS/RS
각 셔틀 로봇은 독립적으로 운영됩니다.
하나의 로봇에 유지보수가 필요한 경우:
해당 로봇을 일시적으로 운영에서 제외할 수 있습니다.
다른 셔틀 로봇은 할당된 창고 작업을 계속 수행할 수 있습니다.
지능형 스케줄링을 통해 시스템 운영을 유지할 수 있습니다.
이러한 독립형 구조는 운영 유연성과 시스템 가용성을 향상시킵니다.
전통 스태커 크레인 시스템
장비 유지보수 영향은 시스템 구조와 통로 구성에 따라 달라집니다.
스태커 크레인 유지보수 작업 시 해당 장비가 담당하는 저장 영역 접근이 일시적으로 제한될 수 있습니다.
적절한 시스템 계획과 유지보수 전략을 통해 안정적인 운영을 확보할 수 있습니다.
5. 총소유비용(TCO)
4방향 셔틀 AS/RS
모듈형 설계를 통해 다음과 같은 장점을 제공합니다.
유연한 구축 방식
확장 가능한 시스템 구성
효율적인 창고 운영
편리한 유지보수 계획
전통 스태커 크레인 시스템
전체 투자 비용과 운영 비용은 다음 요소에 따라 달라집니다.
시스템 구성
창고 요구사항
처리량 목표
인프라 계획
최적의 솔루션은 구체적인 적용 환경과 장기적인 운영 목표를 기반으로 선택해야 합니다.
4방향 셔틀 로봇 vs 모자 셔틀 시스템
1. 확장성
4방향 셔틀 AS/RS
시스템은 처리량 요구사항에 따라 셔틀 로봇 수량을 조정하여 유연한 확장성을 제공합니다.
향후 물류 처리 능력 확대가 필요한 경우 추가 셔틀 로봇을 투입하여 변화하는 운영 요구사항에 대응할 수 있습니다.
전통 스태커 크레인 시스템
시스템 처리 능력은 스태커 크레인 수량, 통로 구성 및 전체 시스템 설계 등의 요소에 영향을 받습니다.
향후 확장을 위해서는 창고 발전 계획에 따라 추가 장비 및 인프라 설계가 필요할 수 있습니다.
2. 공간 활용성
4방향 셔틀 AS/RS
시스템은 다음과 같은 저장 방식을 지원합니다.
딥레인 저장
고밀도 팔레트 저장
유연한 창고 레이아웃 구성
다중 깊이 저장 방식과 컴팩트한 리프트 솔루션을 활용하여 가용 공간을 최대한 활용하고 저장 밀도를 향상시킵니다.
전통 스태커 크레인 시스템
전통적인 스태커 크레인 시스템은 일반적으로 고정 통로 기반 저장 구조를 중심으로 설계됩니다.
저장 밀도는 다음 요소에 따라 달라집니다.
장비 설계
통로 구성
저장 전략
창고 요구사항
최적의 저장 솔루션은 구체적인 적용 조건에 따라 선택해야 합니다.
3. 자원 배분
4방향 셔틀 AS/RS
여러 대의 셔틀 로봇은 지능형 WCS 스케줄링을 통해 창고 작업을 공유할 수 있습니다.
이를 통해 다음 기능을 제공합니다.
동적 작업 부하 균형
장비 활용률 향상
유연한 운영 전략
시스템은 작업 우선순위, 로봇 가용 상태 및 운영 요구사항에 따라 자원을 배분합니다.
전통 스태커 크레인 시스템
각 스태커 크레인은 일반적으로 지정된 통로 영역 내에서 운영됩니다.
자원 배분은 시스템 레이아웃을 기반으로 계획되며, 서로 다른 저장 영역 간 작업 균형을 맞추기 위한 사전 설계가 필요합니다.
4. 장애 대응
4방향 셔틀 AS/RS
각 셔틀 로봇은 독립적으로 운영됩니다.
하나의 로봇에 유지보수가 필요한 경우:
해당 로봇을 일시적으로 운영에서 제외할 수 있습니다.
다른 셔틀 로봇은 할당된 창고 작업을 계속 수행할 수 있습니다.
지능형 스케줄링을 통해 시스템 운영을 유지할 수 있습니다.
이러한 독립형 구조는 운영 유연성과 시스템 가용성을 향상시킵니다.
전통 스태커 크레인 시스템
장비 유지보수 영향은 시스템 구조와 통로 구성에 따라 달라집니다.
스태커 크레인 유지보수 작업 시 해당 장비가 담당하는 저장 영역 접근이 일시적으로 제한될 수 있습니다.
적절한 시스템 계획과 유지보수 전략을 통해 안정적인 운영을 확보할 수 있습니다.
5. 총소유비용(TCO)
4방향 셔틀 AS/RS
모듈형 설계를 통해 다음과 같은 장점을 제공합니다.
유연한 구축 방식
확장 가능한 시스템 구성
효율적인 창고 운영
편리한 유지보수 계획
전통 스태커 크레인 시스템
전체 투자 비용과 운영 비용은 다음 요소에 따라 달라집니다.
시스템 구성
창고 요구사항
처리량 목표
인프라 계획
최적의 솔루션은 구체적인 적용 환경과 장기적인 운영 목표를 기반으로 선택해야 합니다.
4방향 셔틀 로봇 vs 모자 셔틀 시스템
1. 확장성
4방향 셔틀 AS/RS
4방향 셔틀 로봇 수량은 창고 처리량 요구사항에 따라 유연하게 구성할 수 있습니다.
향후 운영 규모 확대가 필요한 경우 추가 셔틀 로봇을 투입하여 전체 창고 구조를 크게 변경하지 않고 시스템 처리 능력을 확장할 수 있습니다.
전체 시스템 성능은 다음 요소에 의해 결정됩니다.
리프트 구성
셔틀 로봇 수량
저장 레이아웃
운영 전략
모자 셔틀 시스템
모자 셔틀 시스템의 처리 능력은 다음과 같은 전체 시스템 구성에 영향을 받습니다.
모자 셔틀 수량
셔틀 카트 수량
전용 이동 경로
향후 확장 시 다음 요소가 필요할 수 있습니다.
추가 모자 셔틀 레인
장비 조정
제어 시스템 최적화
확장 방식은 창고 레이아웃, 처리량 요구사항 및 프로젝트 목표에 따라 결정됩니다.
2. 공간 활용성
4방향 셔틀 AS/RS
4방향 셔틀 로봇은 장비 설치에 필요한 최소 랙 높이 조건만 요구합니다.
레벨 이동을 위한 컴팩트 리프트를 활용하여 다음을 지원합니다.
고밀도 저장
유연한 저장 깊이 설계
효율적인 창고 공간 활용
저장 깊이는 SKU 수량, 재고 특성 및 운영 요구사항에 따라 최적화할 수 있습니다.
모자 셔틀 시스템
모자 셔틀 시스템 역시 고밀도 저장 환경에 적용할 수 있습니다.
저장 깊이 설계는 모자 셔틀 통로 구성 및 전체 시스템 레이아웃과 밀접하게 연관됩니다.
저장 요구사항에 따라 저장 깊이 최적화 시 다음 요소를 고려해야 합니다.
모자 셔틀 통로 계획
장비 구성
저장 전략
최적 설계는 창고 조건과 운영 목표에 따라 결정됩니다.
3. 자원 배분
4방향 셔틀 AS/RS
WCS 스케줄링을 통해 유연한 작업 할당과 지능형 자원 협업을 지원합니다.
가용한 셔틀 로봇은 작업 요구사항에 따라 동적으로 배정되어 장비 활용률 향상에 도움을 줍니다.
시스템은 다음과 같은 다양한 창고 운영 전략을 지원할 수 있습니다.
FIFO(선입선출)
LIFO(후입선출)
모자 셔틀 시스템
모자 셔틀 시스템은 일반적으로 사전에 정의된 이동 경로와 장비 구성에 기반하여 운영됩니다.
여러 운영 영역을 가진 창고에서는 처리량 요구사항과 장비 활용률의 균형을 맞추기 위해 자원 배분 계획이 필요합니다.
시스템 성능은 다음 요소에 따라 달라집니다.
창고 레이아웃
장비 구성
스케줄링 전략
4. 장애 복구
4방향 셔틀 AS/RS
각 4방향 셔틀 로봇은 독립적으로 운영됩니다.
하나의 셔틀 로봇에 유지보수가 필요한 경우:
해당 로봇을 운영에서 분리할 수 있습니다.
다른 셔틀 로봇은 할당된 창고 작업을 계속 수행할 수 있습니다.
지능형 스케줄링을 통해 전체 시스템 운영을 유지할 수 있습니다.
이러한 독립형 로봇 구조는 시스템 가용성과 운영 유연성을 향상시킵니다.
모자 셔틀 시스템
장비 유지보수 영향은 구체적인 시스템 구조와 이중화 설계에 따라 달라집니다.
일부 구성에서는 모자 셔틀 차량의 유지보수가 해당 장비가 담당하는 저장 영역 운영에 영향을 줄 수 있습니다.
적절한 시스템 계획과 유지보수 전략을 통해 시스템 가용성을 향상시킬 수 있습니다.
5. 총소유비용(TCO)
4방향 셔틀 AS/RS
4방향 셔틀 시스템의 모듈형 설계는 실제 처리량 요구사항에 따라 장비 수량을 구성할 수 있도록 지원합니다.
주요 장점:
유연한 시스템 확장
최적화된 장비 구성
효율적인 창고 운영
편리한 유지보수 계획
모자 셔틀 시스템
모자 셔틀 시스템 역시 모듈형 구축 방식을 제공합니다.
전체 투자 비용과 운영 비용은 다음 요소에 따라 달라집니다.
시스템 구성
저장 요구사항
처리량 목표
창고 레이아웃
최적의 솔루션은 구체적인 적용 요구사항과 장기적인 운영 목표를 기반으로 선택해야 합니다.
